
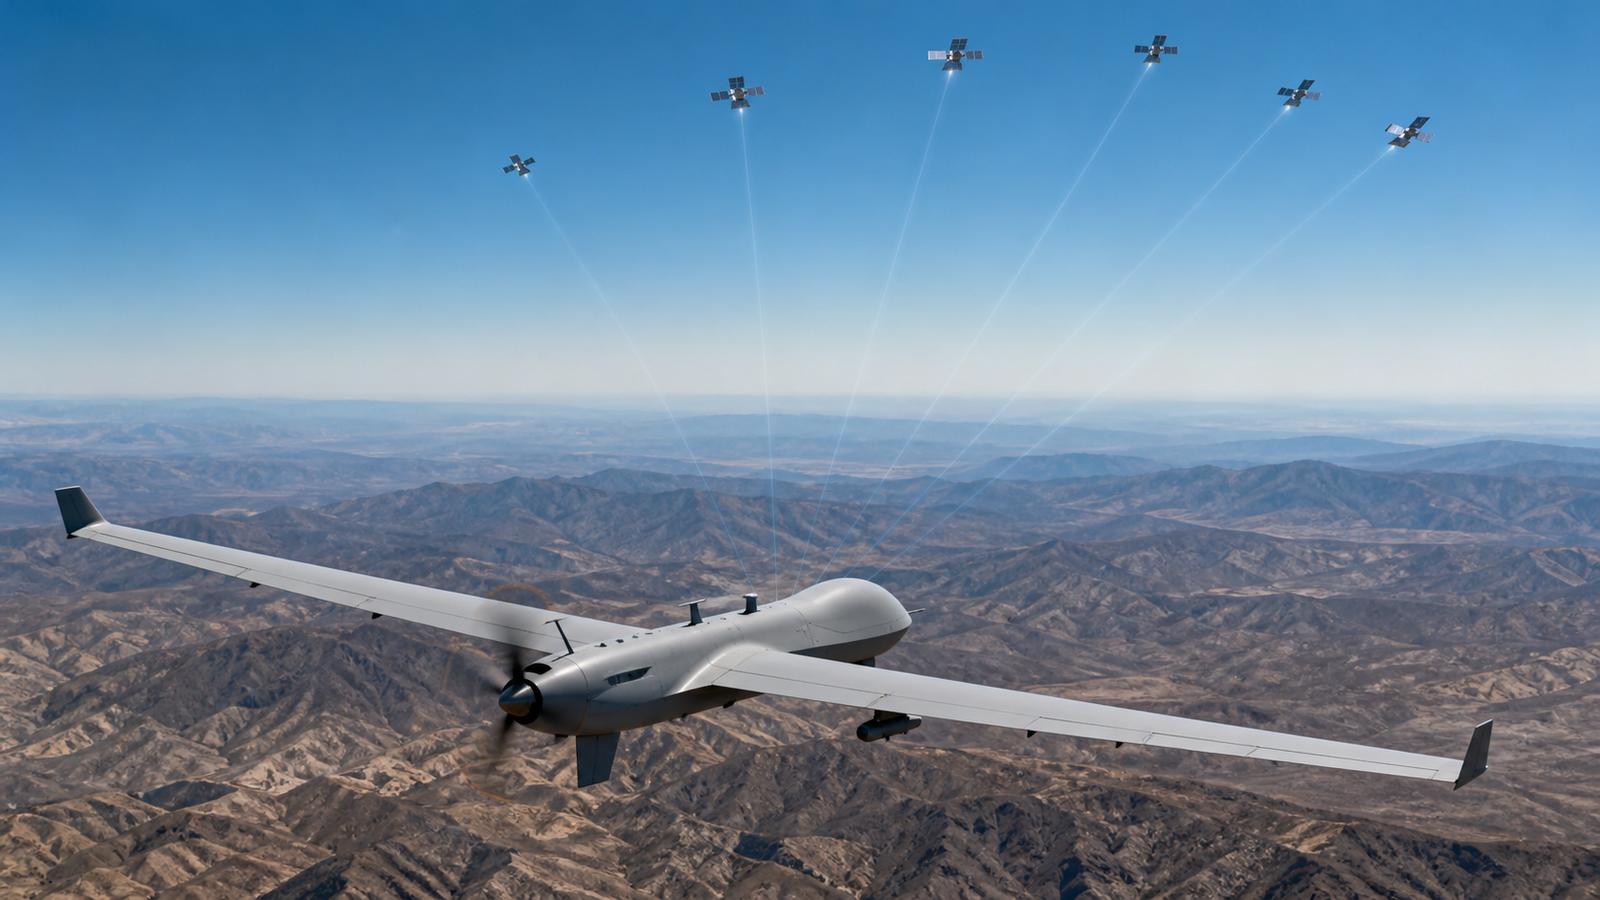
UAV Navigation正参与开发一套用于无人驾驶航空器的导航系统。当全球卫星导航系统(GNSS,包括GPS)性能下降、遭到阻断、干扰或欺骗时,该系统将采用低地球轨道(LEO)通信卫星信号作为替代方案。
这项研究是欧洲航天局(ESA)Navisp第2要素计划的一部分,该机构为该项目提供资金支持。该联盟由Inster–Grupo Oesía牵头,成员包括UAV Navigation、加泰罗尼亚电信技术中心(CTTC)和Sicwave。
利用通信信号计算位置
该系统将利用非协作信号,即并非为提供定位或导航服务而设计的信号。在本项目中,这些信号将来自LEO星座,尤其是Ka频段,并将用于获取位置、导航和授时数据,以补充传统信息源。
UAV Navigation将把这些数据集成到其无人机自动驾驶仪中。根据项目方案,算法将把从LEO信号获取的信息与惯性测量、空速数据、可用时的GNSS数据以及基于视觉的导航相结合。其既定目标是在无法可靠接入GNSS的场景下,持续估算航空器的位置和状态。
该项目还将研究通过采用电子指向的多波束天线获取位置估算,并将其纳入无人机导航滤波器。项目发起方认为,与全向GNSS天线相比,这类天线的高定向性可提升其抵御干扰和信号欺骗的能力。
该解决方案面向在超视距或争夺性空域执行任务的无人航空系统,可应用于国防、安全、情报、监视和侦察等领域。该联盟计划在具有代表性的飞行环境中验证这一方案,但现有信息尚未明确测试时间表。


